车辆姿态角(Euler角)Pitch、Yaw、Roll 的设定
·
首先申明:此坐标系是针对车辆而设定的,对于无人机来说是不同的。
pitch():俯仰角,pitchAngleC2W (orientation radian Y)

yaw():航向角,yawAngleC2W (orientation radian Z)
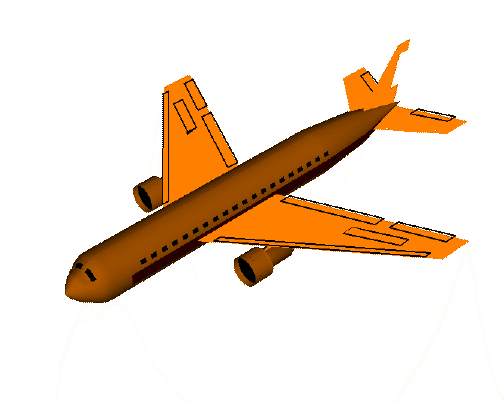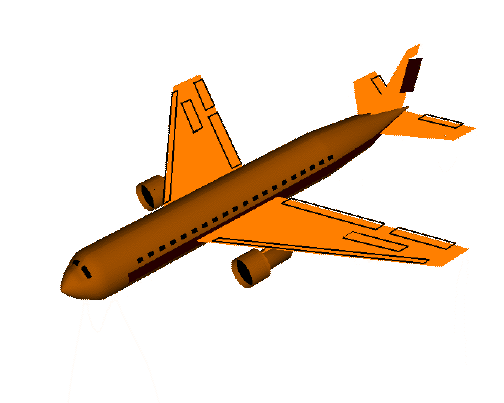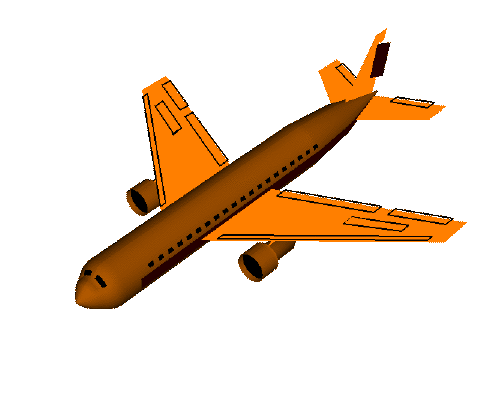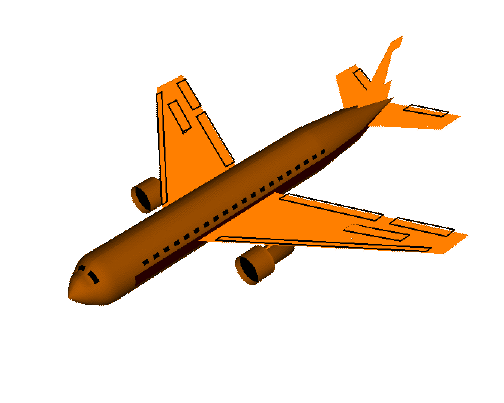
roll():横滚角,rollAngleC2W (orientation radian X)


有“AI”的1024 = 2048,欢迎大家加入2048 AI社区
更多推荐


 31
 0
- 0


 已为社区贡献4条内容

所有评论(0)