【计算机图形学基础】投影矩阵
最近在重温计算机图形学的基础知识,期望能做到温故知新,加深对其的理解,以便能从容应对工作中各种情况。
小弟水平有限,若有不正确之处,欢迎大家批评指正。
相关文章链接:
【计算机图形学基础】线性代数基础1
【计算机图形学基础】线性代数基础2
【计算机图形学基础】相机矩阵
【计算机图形学基础】投影矩阵
【计算机图形学基础】光照模型和着色频率
【计算机图形学基础】阴影映射
目录索引
1 投影矩阵的作用
投影分为正交投影和透视投影。
正交投影会保留场景原始的画面,平行的线仍然平行;
透视投影会产生近大远小的效果,平行的线不再平行。
投影矩阵将相机空间的顶点全部转换到裁剪空间,裁剪空间的点处于齐次坐标系中,x, y和z除以齐次坐标后,值范围为[-1, 1]。
齐次坐标转换到笛卡尔坐标后,才能进行视口变换,如下所示:
( x y z w ) \begin{pmatrix}x \\ y \\ z \\ w\end{pmatrix} ⎝ ⎛xyzw⎠ ⎞ ----> ( x w y w z w 1 ) \begin{pmatrix}\frac{x}{w} \\ \frac{y}{w} \\ \frac{z}{w} \\ 1\end{pmatrix} ⎝ ⎛wxwywz1⎠ ⎞----> ( x w y w z w ) \begin{pmatrix}\frac{x}{w} \\ \frac{y}{w} \\ \frac{z}{w}\end{pmatrix} ⎝ ⎛wxwywz⎠ ⎞
2 正交投影
2.1 视景体
正交投影的视景体如下图所示:
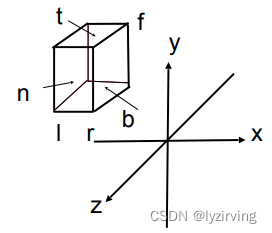
该视景体是一个立方体,在
x
y
z
xyz
xyz 组成的的相机空间中;
l 代表视景体左截面x坐标,r 代表视景体右截面x坐标;
b 代表视景体底截面y坐标,t 代表视景体上截面y坐标;
n 代表视景体近截面z坐标,f 代表视景体远截面z坐标;
视景体中,l 一定小于 r,b 一定小于 t。相机空间中,可视点的 z 值一定小于0,所以 n 一定大于 f。
2.2 正交投影变换
正交投影变换包含两个步骤:
① 将视景体中心平移到原点;
② 执行缩放,使 xyz的范围为[-1, 1]。
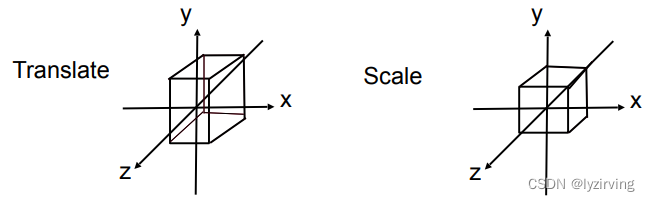
上述变换要分别使用平移矩阵
M
T
M_{T}
MT 和缩放矩阵
M
S
M_{S}
MS。
平移矩阵如下:
M T M_{T} MT = ( 1 0 0 − ( l + r ) 2 0 1 0 − ( b + t ) 2 0 0 1 − ( n + f ) 2 0 0 0 1 ) \begin{pmatrix}1 & 0 & 0 & -\frac{(l+r)}{2}\\0 & 1 & 0 &-\frac{(b+t)}{2}\\0 & 0 & 1 & -\frac{(n+f)}{2}\\0 & 0 & 0& 1\end{pmatrix} ⎝ ⎛100001000010−2(l+r)−2(b+t)−2(n+f)1⎠ ⎞
缩放矩阵如下:
M S M_{S} MS = ( 2 r − l 0 0 0 0 2 t − b 0 0 0 0 2 n − f 0 0 0 0 1 ) \begin{pmatrix}\frac{2}{r-l} & 0 & 0 & 0\\0 &\frac{2}{t-b} & 0 & 0\\0 & 0 & \frac{2}{n-f} &0\\0 & 0 & 0& 1\end{pmatrix} ⎝ ⎛r−l20000t−b20000n−f200001⎠ ⎞
现以 x 为例来推导缩放因子。
平移视景体中心到原点后,由于视景体是对称的立方体,所以
−
n
<
x
<
n
-n < x < n
−n<x<n,其中n > 0,且 n =
r
−
l
+
r
2
r - \frac{l+r}{2}
r−2l+r =
r
−
l
2
\frac{r-l}{2}
2r−l。
为了让
−
1
<
x
<
1
-1 < x < 1
−1<x<1,因此需要乘以系数
1
n
\frac{1}{n}
n1,即
2
r
−
l
\frac{2}{r-l}
r−l2。
其他两个维度的推导也是如此。
综上,正交投影矩阵
M
O
r
t
h
o
M_{Ortho}
MOrtho =
M
S
M_{S}
MS
M
T
M_{T}
MT。
结果如下: M O r t h o M_{Ortho} MOrtho = ( 2 r − l 0 0 − r + l r − l 0 2 t − b 0 − t + b t − b 0 0 − 2 f − n − f + n f − n 0 0 0 1 ) \begin{pmatrix}\frac{2}{r-l} & 0 & 0 & -\frac{r+l}{r-l} \\ 0 & \frac{2}{t-b} & 0 & -\frac{t+b}{t-b} \\ 0 & 0 & \frac{-2}{f-n} & -\frac{f+n}{f-n} \\ 0 & 0 & 0 & 1 \end{pmatrix} ⎝ ⎛r−l20000t−b20000f−n−20−r−lr+l−t−bt+b−f−nf+n1⎠ ⎞
注意,如果视景体的aspect ratio != 1,经过正交变换后,图像会被拉伸。最后,会通过视口变换进行纠正。
3 透视投影
透视投影是应用最广泛的投影,它能产生近大远小的效果,平行线经过透视投影后不再平行。
3.1 视椎体
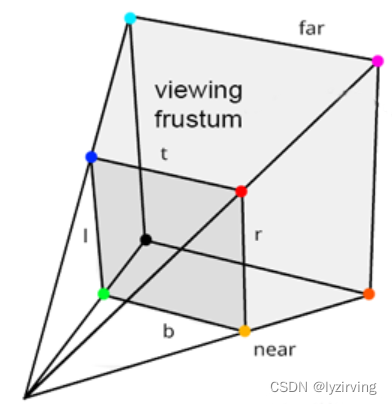
同正交投影一样,透视投影也有自己的l、r、b、t、n、f。不同的是,各个截面会相交于相机空间的原点。
视椎体中的顶点被投影到近平面上,从而被渲染到屏幕。
3.2 决定视椎体的因素
视椎体由如下因素决定:① field of view;② aspect ration;③ near 和 far。
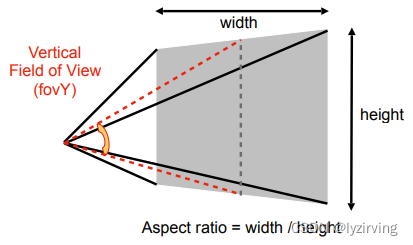
视椎体是个对称的平截头体,现以侧面YZ平面来分析:
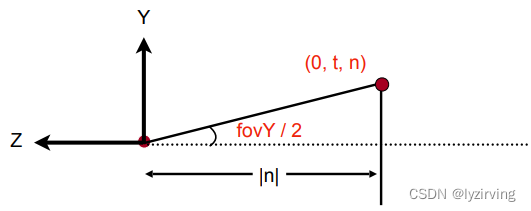
现在已知fovY、apsect ratio =
w
i
d
t
h
h
e
i
g
h
t
\frac{width}{height}
heightwidth、near和far,视椎体是一个对称平截头体,且规则地放在
−
Z
-Z
−Z轴上。
根据正切定理,有 t =
t
a
n
(
f
o
v
Y
2
)
tan(\frac{fovY}{2})
tan(2fovY) *
∣
n
∣
|n|
∣n∣;又根据对称性,得到 -t = b;
又根据 aspect ratio =
r
t
\frac{r}{t}
tr =
w
i
d
t
h
h
e
i
g
h
t
\frac{width}{height}
heightwidth,因此 r = aspect ratio * t;又因为对称性,所以有 -r = l。
综上,可根据fovY、aspect ration、near 和 far可求得 l、r、b 和 t。
3.3 透视投影矩阵
3.3.1 相似变换
以侧面 YZ 面来进行分析:
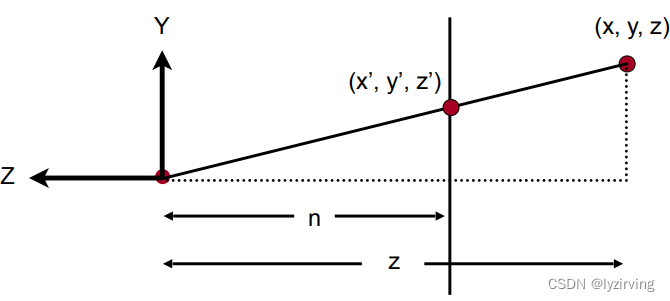
由相似三角形,点投影到近平面后,其
y
′
y'
y′ =
∣
n
∣
∣
z
∣
\frac{|n|}{|z|}
∣z∣∣n∣ *
y
y
y;
同理,该点的x轴坐标为
x
′
x'
x′ =
∣
n
∣
∣
z
∣
\frac{|n|}{|z|}
∣z∣∣n∣ *
x
x
x。
在OpenGL中,通常near和far必须指定为大于0,因此,由于
z
<
0
z < 0
z<0,有:
x
′
x'
x′ =
−
n
z
-\frac{n}{z}
−zn *
x
x
x,
y
′
y'
y′ =
−
n
z
-\frac{n}{z}
−zn *
y
y
y。
3.3.2 推导影响x、y分量的元素
x x x 经过投影后成为 x ′ x' x′, x ′ x' x′在近平面上,因此有: l < x ′ < r l < x' < r l<x′<r;
减去 l,有: 0 < x ′ − l < r − l 0 < x' - l < r - l 0<x′−l<r−l;
除以 r − l r - l r−l,有: 0 < x ′ − l r − l < 1 0 < \frac{x' - l}{r - l} < 1 0<r−lx′−l<1;
乘以2,有: 0 < 2 x ′ − l r − l < 2 0 < 2\frac{x' - l}{r - l} < 2 0<2r−lx′−l<2;
减去1,有: − 1 < 2 x ′ − l r − l − 1 < 1 -1 < 2\frac{x' - l}{r - l} - 1< 1 −1<2r−lx′−l−1<1;
将上述等式优化,有: − 1 < 2 x ′ − 2 l r − l − r − l r − l < 1 -1 < \frac{2x' - 2l}{r - l} - \frac{r-l}{r-l}< 1 −1<r−l2x′−2l−r−lr−l<1;
有: − 1 < 2 x ′ − l − r r − l < 1 -1 < \frac{2x' - l - r}{r - l}< 1 −1<r−l2x′−l−r<1;
有: − 1 < 2 x ′ r − l − r + l r − l < 1 -1 < \frac{2x'}{r - l} - \frac{r+l}{r-l}< 1 −1<r−l2x′−r−lr+l<1;
将上述 x ′ x' x′ 替换为 x x x(相机空间坐标点),有: − 1 < − 2 n x z ( r − l ) − r + l r − l < 1 -1 < \frac{-2nx}{z(r - l)} - \frac{r+l}{r-l}< 1 −1<z(r−l)−2nx−r−lr+l<1; (等式①)
因此,若将下述矩阵作为透视变换矩阵,有:
M P e r s p e c t M_{Perspect} MPerspect = ( 2 n r − l 0 r + l r − l 0 . . . . . . . . . . . . . . . . . . . . . . . . 0 0 − 1 0 ) \begin{pmatrix}\frac{2n}{r-l} & 0 & \frac{r+l}{r-l} & 0\\... & ... & ... & ...\\... & ... & ... & ...\\0 & 0 & -1 & 0\end{pmatrix} ⎝ ⎛r−l2n......00......0r−lr+l......−10......0⎠ ⎞
现求取 x x x分量进行验证, M P e r s p e c t M_{Perspect} MPerspect x ( x y z w ) \begin{pmatrix}x \\y \\z \\w \end{pmatrix} ⎝ ⎛xyzw⎠ ⎞,该结果的 x x x 分量为: 2 n r − l x \frac{2n}{r-l}x r−l2nx + r + l r − l z \frac{r+l}{r-l}z r−lr+lz;
该结果的 w w w 分量(齐次坐标)为: 0 ∗ x 0 * x 0∗x + 0 ∗ y 0 * y 0∗y + ( − 1 ∗ z ) (-1 * z) (−1∗z) + 0 ∗ w 0 * w 0∗w = − z -z −z;
齐次坐标转换为笛卡尔坐标需要除以 w w w,故上述 x x x 分量转换到笛卡尔坐标后为: 2 n x − z ( r − l ) \frac{2nx}{-z(r-l)} −z(r−l)2nx - r + l r − l \frac{r+l}{r-l} r−lr+l。该值和前述推导等式①一致。
综上,透视投影矩阵的第一行元素就确定下来了。
同理,可以确定透视投影的第二行元素,其推导方法和前述一致,只是把
r
r
r 和
l
l
l 分别替换为
t
t
t 和
b
b
b。
M P e r s p e c t M_{Perspect} MPerspect = ( 2 n r − l 0 r + l r − l 0 0 2 n t − b t + b t − b 0 . . . . . . . . . . . . 0 0 − 1 0 ) \begin{pmatrix}\frac{2n}{r-l} & 0 & \frac{r+l}{r-l} & 0\\ 0 & \frac{2n}{t-b} & \frac{t+b}{t-b} & 0\\... & ... & ... & ...\\0 & 0 & -1 & 0\end{pmatrix} ⎝ ⎛r−l2n0...00t−b2n...0r−lr+lt−bt+b...−100...0⎠ ⎞
3.3.3 推导影响z分量的元素
投影后的点在近平面上, x x x 和 y y y 不会对 z z z 有影响,那么设透视投影矩阵为:
M P e r s p e c t M_{Perspect} MPerspect = ( 2 n r − l 0 r + l r − l 0 0 2 n t − b t + b t − b 0 0 0 A B 0 0 − 1 0 ) \begin{pmatrix}\frac{2n}{r-l} & 0 & \frac{r+l}{r-l} & 0\\ 0 & \frac{2n}{t-b} & \frac{t+b}{t-b} & 0\\0 & 0 & A & B\\0 & 0 & -1 & 0\end{pmatrix} ⎝ ⎛r−l2n0000t−b2n00r−lr+lt−bt+bA−100B0⎠ ⎞
其中 A 和 B 是待求解的未知数。
有: z ′ z' z′ = ( A z + B w Az + Bw Az+Bw) / ( − z -z −z);
其中 A z + B w Az + Bw Az+Bw 表示进行投影变换,此时点处于裁剪空间。
( A z + B w Az + Bw Az+Bw) / ( − z -z −z) 表示将裁剪空间转换到NDC。
当相机空间的点在近平面时,
z
′
z'
z′ 需要被投影为-1,且此时
z
z
z = -near;
当相机空间的点在远平面时,
z
′
z'
z′ 需要被投影为1,且此时
z
z
z = -far;
因此,可以列出两个方程:
① − 1 -1 −1 = − n A + B n \frac{-nA + B}{n} n−nA+B;
② 1 1 1 = − f A + B f \frac{-fA + B}{f} f−fA+B;
两个方程,两个未知数,解得 A A A = − f + n f − n -\frac{f+n}{f-n} −f−nf+n, B B B = − 2 f n f − n -\frac{2fn}{f-n} −f−n2fn。
综上,透视投影的方程如下:
M P e r s p e c t M_{Perspect} MPerspect = ( 2 n r − l 0 r + l r − l 0 0 2 n t − b t + b t − b 0 0 0 − f + n f − n − 2 f n f − n 0 0 − 1 0 ) \begin{pmatrix}\frac{2n}{r-l} & 0 & \frac{r+l}{r-l} & 0\\ 0 & \frac{2n}{t-b} & \frac{t+b}{t-b} & 0\\0 & 0 & -\frac{f+n}{f-n} & -\frac{2fn}{f-n}\\0 & 0 & -1 & 0\end{pmatrix} ⎝ ⎛r−l2n0000t−b2n00r−lr+lt−bt+b−f−nf+n−100−f−n2fn0⎠ ⎞
4 投影矩阵之后
4.1 裁剪空间
相机空间中的顶点应用了投影矩阵后,便进入了裁剪空间,其中 w c l i p w_{clip} wclip 即齐次坐标:
( x c l i p y c l i p z c l i p w c l i p ) \begin{pmatrix}x_{clip} \\ y_{clip} \\ z_{clip} \\ w_{clip} \end{pmatrix} ⎝ ⎛xclipyclipzclipwclip⎠ ⎞ = M p r o j e c t i o n ( x c a m y c a m z c a m w c a m ) M_{projection} \begin{pmatrix}x_{cam} \\ y_{cam} \\ z_{cam} \\ w_{cam} \end{pmatrix} Mprojection⎝ ⎛xcamycamzcamwcam⎠ ⎞
4.2 NDC
进入裁剪空间的点,被齐次坐标相除。此后,顶点被转变到笛卡尔坐标中。此时的坐标空间被称为标准设备坐标系(NDC)。如下所示:
( x n d c y n d c z n d c ) \begin{pmatrix}x_{ndc} \\ y_{ndc} \\ z_{ndc}\end{pmatrix} ⎝ ⎛xndcyndczndc⎠ ⎞ = ( x c l i p / w c l i p y c a m / w c l i p z c a m / w c l i p ) \begin{pmatrix}x_{clip} / w_{clip} \\ y_{cam} / w_{clip} \\ z_{cam} / w_{clip}\end{pmatrix} ⎝ ⎛xclip/wclipycam/wclipzcam/wclip⎠ ⎞
在NDC中,三轴的坐标值被转换到 [-1, 1] 中。
4.3 视口变换
NDC的坐标经过视口变换(viewport transformation)后,能得到每个顶点在屏幕空间的坐标。
视口变换中,NDC坐标将会被缩放、平移,从而去匹配渲染屏幕。最后,屏幕空间坐标将会被用于光栅化。
屏幕空间的原点在视口左下角,+x水平向右,+y水平向上。
假如有屏幕空间原点(
x
o
x_{o}
xo,
y
o
y_{o}
yo),窗口的宽度
w
w
w 和高度
h
h
h,转换如下:
( x w y w z w ) \begin{pmatrix}x_{w} \\ y_{w}\\ z_{w}\end{pmatrix} ⎝ ⎛xwywzw⎠ ⎞ = ( w 2 x n d c + ( x o + w 2 ) h 2 y n d c + ( y o + h 2 ) z n d c ) \begin{pmatrix}\frac{w}{2} x_{ndc} + (x_{o} + \frac{w}{2})\\ \frac{h}{2} y_{ndc} + (y_{o} + \frac{h}{2}) \\z_{ndc}\end{pmatrix} ⎝ ⎛2wxndc+(xo+2w)2hyndc+(yo+2h)zndc⎠ ⎞
x
w
x_{w}
xw 和
y
w
y_{w}
yw 都会被转换成整数,像素中心在(
x
w
x_{w}
xw + 0.5,
y
w
y_{w}
yw + 0.5)。
上述转换中,有如下对应关系:
x
o
x_{o}
xo 对应 -1,
x
o
x_{o}
xo + w 对应1;
y
o
y_{o}
yo 对应 -1,
y
o
y_{o}
yo + h 对应1。
5 参考

有“AI”的1024 = 2048,欢迎大家加入2048 AI社区
更多推荐

 6
 0
- 0


 已为社区贡献1条内容

所有评论(0)